Los robots ya no viven necesariamente detrás de una jaula. La robótica colaborativa está llevando los cobots a fábricas, hospitales y nuevos entornos de servicio. Su expansión también obliga a replantear qué significa realmente trabajar de forma segura junto a una máquina. Entre las nuevas normas ISO, la inteligencia artificial médica y casos concretos en Colombia, la frontera entre robot y trabajador empieza a cambiar.
Actualmente existen sistemas diseñados para compartir espacios de trabajo con personas, utilizando funciones de seguridad, sensores, control de movimiento y estrategias de colaboración. Esto permite reducir los riesgos asociados a la interacción física. La propia Organización Internacional de Normalización (ISO) distingue la robótica colaborativa como un enfoque que permite que personas y sistemas robóticos compartan un espacio de trabajo bajo condiciones de seguridad determinadas.
El mito del cobot “seguro”: por qué comprar el robot no basta
Frecuentemente, tanto compradores como integradores de tecnología industrial consideran que si un brazo robótico está diseñado para aplicaciones colaborativas, bastaría con instalarlo y programarlo. De esta manera se podría prescindir automáticamente de las protecciones tradicionales.
Sin embargo, las normas internacionales han dejado en claro que este proceso es aún más complejo de lo que se cree.
La ISO 10218-1:2025 establece requisitos de seguridad para los robots industriales considerados como maquinaria parcialmente terminada. La ISO 10218-2:2025, por su parte, aborda la seguridad de las aplicaciones y celdas robóticas. Esto incluye aspectos como diseño, integración, puesta en servicio, operación, mantenimiento y desmantelamiento.
Un robot puede incorporar funciones de seguridad desde fábrica, pero la aplicación final depende también de aquello que se encuentra alrededor del brazo. Herramientas, piezas, trayectorias, velocidades, espacios de trabajo, posibles puntos de atrapamiento y comportamiento de las personas que interactúan con el sistema.
Por eso, la seguridad no puede analizarse únicamente mirando el brazo robótico.
Por su parte, la ISO/TS 15066:2016 complementa las disposiciones de ISO 10218-1 e ISO 10218-2 para los sistemas robóticos industriales colaborativos y su entorno de trabajo. ISO señala que esta especificación aborda aspectos como: los sistemas de seguridad, las características que deben considerarse en el diseño de aplicaciones colaborativas y técnicas como la parada monitorizada, el guiado manual, la supervisión de velocidad y separación y la limitación de potencia y fuerza.
En otras palabras: la palabra “colaborativo” describe una aplicación y una estrategia de seguridad. No una licencia para eliminar las medidas de protección sin evaluar el contexto.
Mito frente a realidad
| Mito común | Realidad técnica |
|---|---|
| “Si compro un cobot, la aplicación será automáticamente segura.” | La seguridad debe analizarse en el sistema y en la aplicación concreta, no únicamente en el brazo. |
| “Un cobot significa que ya no necesito ninguna protección.” | Las medidas de protección dependen de la evaluación de riesgos y de la estrategia colaborativa utilizada. |
| “Si cambio la herramienta o las condiciones de operación, nada cambia.” | Una modificación de la aplicación puede alterar los riesgos y requiere verificar nuevamente las condiciones de seguridad. |
| “La simulación sustituye la validación física.” | La simulación puede ayudar a identificar problemas antes de la instalación, pero no sustituye la evaluación y validación de la aplicación real. |
La propia ISO explica que pueden existir aplicaciones colaborativas en las que las barreras tradicionales no sean necesarias. Únicamente bajo condiciones de diseño e implementación que reduzcan los riesgos de manera adecuada.
De la fábrica al hospital: ARTHUR y la nueva generación de robots médicos
El potencial de la robótica colaborativa no termina en las líneas de producción. Uno de los ejemplos más interesantes se encuentra en el sector salud.
ARTHUR, desarrollado por la empresa danesa de tecnología médica ROPCA, es un sistema robótico diseñado para automatizar la adquisición de ecografías musculoesqueléticas de manos, dedos y muñecas.
ROPCA presenta ARTHUR como un sistema autónomo de ecografía asistido por inteligencia artificial, concebido para estandarizar la adquisición de imágenes y facilitar el trabajo de los especialistas.
La evolución del proyecto también muestra hasta qué punto la robótica médica se está alejando de la imagen tradicional de una máquina industrial.
En junio de 2026, la FDA documentó el expediente 510(k) K260190 correspondiente a ARTHUR. El documento describe el dispositivo como un sistema de imagen ultrasónica que, conectado a un equipo de ecografía compatible, puede capturar automáticamente imágenes de distintas articulaciones de los dedos, manos y muñecas. El procedimiento se realiza bajo supervisión de profesionales sanitarios.
La autorización estadounidense anunciada posteriormente por ROPCA amplió el alcance de esta historia. En agosto de 2026, la compañía comunicó que había recibido autorización 510(k) de la FDA para ARTHUR y DIANA, su plataforma de análisis mediante inteligencia artificial.
ARTHUR escanea; DIANA analiza
ARTHUR se ocupa de la adquisición automatizada de las imágenes ecográficas. DIANA, según ROPCA, es el software de inteligencia artificial que transforma los datos ecográficos en informes estructurados y evaluaciones reproducibles.
Esta separación evita una simplificación habitual: no es correcto atribuir todas las funciones de inteligencia artificial directamente al brazo robótico.
La propuesta es más interesante precisamente porque combina tres capas: automatización mecánica + adquisición estandarizada de imágenes + análisis asistido por IA.
ROPCA informa además que su tecnología ha sido objeto de estudios clínicos y publicaciones científicas sobre ecografía automatizada y análisis mediante inteligencia artificial.
El resultado no es que la máquina sustituya la decisión clínica. La propia documentación de la FDA establece que el dispositivo está destinado a utilizarse bajo supervisión de profesionales sanitarios, mientras que ROPCA señala que las decisiones clínicas permanecen en manos de los profesionales.
La imagen del robot cambia radicalmente: ya no es necesariamente una máquina aislada detrás de una barrera, sino una herramienta que puede acercarse físicamente al cuerpo humano dentro de un entorno médico controlado.
La física del contacto humano: cuando la seguridad se mide en fuerza
La posibilidad de compartir espacio con una máquina no significa que el contacto físico sea irrelevante.
En las aplicaciones de limitación de potencia y fuerza —Power and Force Limiting, PFL— la seguridad se basa, entre otros elementos, en controlar la energía y las fuerzas que pueden producirse durante una interacción entre el sistema robótico y una persona.
La ISO/TS 15066 incorpora datos sobre umbrales de dolor de diferentes regiones del cuerpo humano que pueden utilizarse en el diseño de aplicaciones de robótica colaborativa con limitación de potencia y fuerza.
La lógica es importante: el diseño no debe limitarse a preguntarse cuánto puede levantar o qué tan rápido puede moverse el robot. También debe considerar qué ocurre si existe contacto con una persona y qué características tiene ese contacto.
En términos generales, la norma diferencia situaciones en las que el cuerpo puede retirarse libremente después de un contacto de aquellas en las que una parte del cuerpo puede quedar atrapada entre el robot y una superficie.
Un contacto en el que una persona puede apartarse no plantea las mismas condiciones que un atrapamiento contra una estructura fija. De ahí que el diseño del espacio de trabajo tenga un papel tan importante como las prestaciones del propio robot.
El objetivo no es simplemente “hacerlo lento”
La estrategia puede combinar diferentes medidas: limitar potencia y fuerza, controlar la velocidad y la separación respecto de las personas. Utilizar funciones de parada relacionadas con la presencia humana y diseñar el espacio de manera que se reduzcan situaciones peligrosas.
ISO describe precisamente estas diferentes estrategias dentro de su orientación para sistemas colaborativos.
Además, el panorama normativo está evolucionando. ISO mantiene actualmente la ISO/TS 15066:2016 como referencia vigente, pero ya tiene en desarrollo ISO/AWI 15066-1, un nuevo proyecto sobre seguridad colaborativa y umbrales biomecánicos que está destinado a reemplazarla.
la cobótica también llega a América Latina
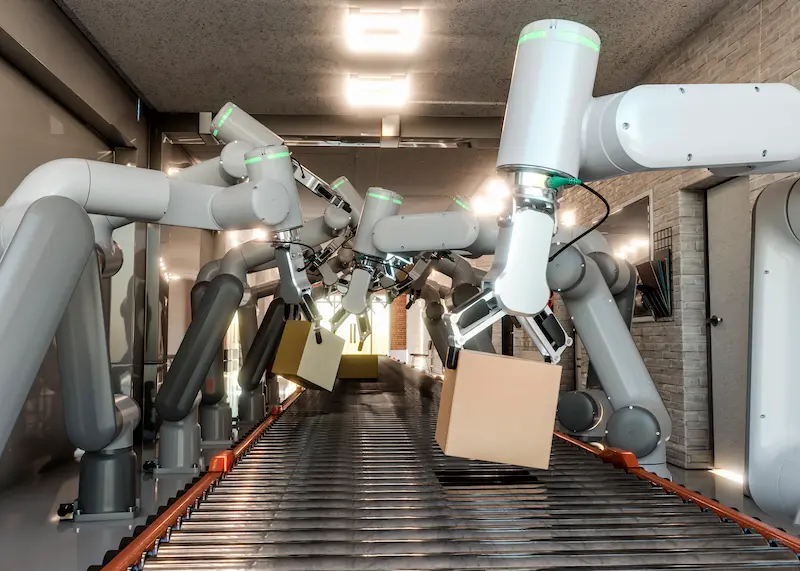
En América Latina, la robótica colaborativa comienza a extenderse más allá de las aplicaciones industriales tradicionales.
Uno de los casos documentados en Colombia es el desarrollado por Griffith Foods junto con IGPS y Robotiq.
La solución instalada en la planta colombiana de Griffith Foods corresponde a una celda de paletizado que Robotiq identifica como la primera celda de paletizado Robotiq implementada en Colombia. El sistema automatizó una operación que implicaba levantar, girar y apilar cajas de forma repetitiva.
La fuente de Robotiq reporta que las líneas involucradas realizaban más de 10.000 movimientos repetitivos diarios antes de la automatización y que la solución gestiona 32 referencias diferentes. También señala que dos trabajadores fueron reasignados a otras áreas de la planta después de la automatización.
El caso resulta relevante porque muestra una de las aplicaciones más concretas de la cobótica: retirar del puesto humano una tarea físicamente repetitiva sin que eso implique necesariamente eliminar los puestos de trabajo asociados al proceso.
Cuando el robot se convierte en usuario: el piloto de Davivienda
La expansión de la cobótica también está alcanzando ámbitos menos evidentes.
En diciembre de 2025, Grupo IGPS informó sobre un proyecto piloto desarrollado con Davivienda para explorar el uso de robótica colaborativa en el testeo automatizado de cajeros automáticos.
Según IGPS, el cobot se utiliza como un “usuario controlado” capaz de ejecutar operaciones habituales de un cajero de manera repetible, con el objetivo de validar flujos, identificar oportunidades de mejora y reducir determinados riesgos operativos.
Lo interesante del caso está precisamente en su naturaleza experimental: la cobótica sale del espacio que tradicionalmente asociamos con robots industriales —la fábrica— y comienza a utilizarse como herramienta de prueba en entornos donde la repetibilidad y la automatización de tareas pueden aportar valor.
Es una señal de que el concepto de “robot colaborativo” no está necesariamente atado a una línea de ensamblaje.
El robot junto al trabajador: una transformación del puesto, no una promesa universal
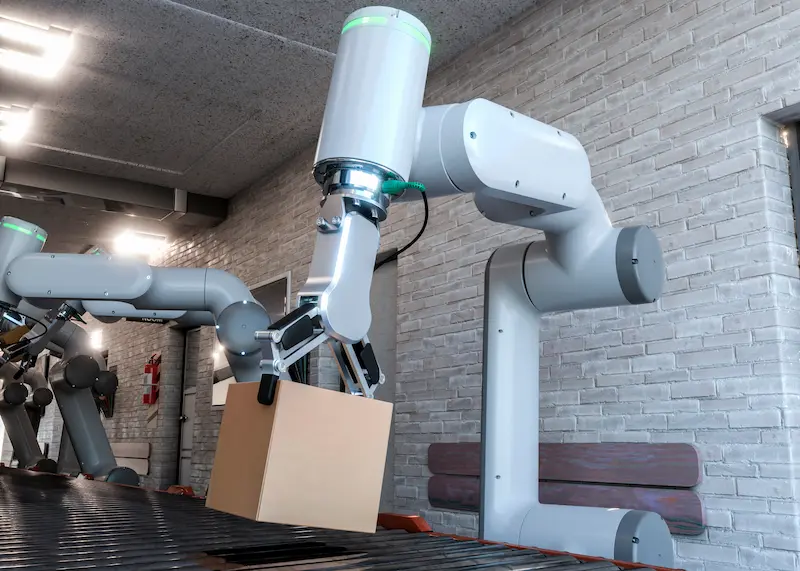
La discusión sobre robótica suele reducirse a una pregunta: ¿cuántos empleos puede reemplazar una máquina?
Los casos documentados muestran una realidad más diversa.
En Griffith Foods, por ejemplo, Robotiq explica que la automatización del paletizado permitió eliminar movimientos repetitivos y reasignar a dos trabajadores a otras áreas de la planta.
En Davivienda, el proyecto informado por IGPS se encuentra en una fase piloto orientada a probar una nueva aplicación tecnológica.
Y en el ámbito médico, ARTHUR está concebido para automatizar la adquisición repetitiva de imágenes mientras los profesionales sanitarios mantienen la supervisión del proceso y las decisiones clínicas.
Estos ejemplos no permiten afirmar que la automatización nunca sustituya empleos. Sí muestran, en cambio, que existen aplicaciones en las que el objetivo declarado es trasladar determinadas tareas repetitivas, físicas o estandarizables a una máquina mientras las personas asumen otras funciones.
El futuro de la coexistencia entre metal y código
La robótica colaborativa está modificando los indicadores con los que se evalúa una automatización.
Ya no basta con preguntar cuántas piezas puede producir un robot por minuto.
También hay que preguntarse cómo interactúa con las personas, qué riesgos introduce la aplicación, cómo se controla la energía del sistema, qué ocurre ante un contacto, cómo se ha diseñado el espacio de trabajo y qué papel conserva el ser humano dentro del proceso.
La actualización de ISO 10218-1 y 10218-2 en 2025, la vigencia de ISO/TS 15066 y el desarrollo de una nueva norma específica sobre umbrales biomecánicos muestran que la regulación también está evolucionando al ritmo de la tecnología.
Al mismo tiempo, casos como ARTHUR, la automatización de paletizado de Griffith Foods y el piloto de Davivienda muestran que la cobótica ya no pertenece exclusivamente a la imaginación de las ferias tecnológicas.
Está entrando en hospitales, plantas de producción y procesos de prueba.
Consiste en construir sistemas capaces de compartir un espacio con las personas bajo condiciones de seguridad verificables y con funciones claramente definidas para cada parte.
Y ese cambio —de la separación física a la interacción controlada entre metal, sensores, software y personas— puede ser una de las transformaciones más importantes de la automatización contemporánea.